ersaijun
码龄10年
求更新 关注
提问 私信
  • 博客:1,103,269
    社区:5,710
    问答:5,718
    动态:938
    1,115,635
    总访问量
  • 161
    原创
  • 7,909
    粉丝
  • 77
    关注
IP属地以运营商信息为准,境内显示到省(区、市),境外显示到国家(地区)
IP 属地:北京市
加入CSDN时间: 2016-05-28
查看详细资料
个人成就
  • 获得1,054次点赞
  • 内容获得249次评论
  • 获得2,487次收藏
  • 代码片获得3,095次分享
  • 博客总排名10,799名
  • 原力等级
    原力等级
    6
    原力分
    2,839
    本月获得
    3
创作历程
  • 10篇
    2026年
  • 10篇
    2025年
  • 38篇
    2024年
  • 20篇
    2023年
  • 20篇
    2022年
  • 14篇
    2021年
  • 13篇
    2020年
  • 22篇
    2019年
  • 13篇
    2018年
  • 23篇
    2017年
  • 24篇
    2016年
成就勋章
TA的专栏
  • Matlab CV System ToolBox 学习笔记
    付费
    5篇
  • 手把手教你做树莓派魔镜-MagicMirror
    付费
    7篇
  • 自动驾驶系列-从入门到放弃
    付费
    25篇
  • AI
    8篇
  • IsaacLab从入门到入门
    1篇
  • 强化学习
    3篇
  • 系统架构
    1篇
  • 算法与数据结构
    3篇
  • 倍福
    3篇
  • 有趣网站推荐
    13篇
  • Obsidian合集
    4篇
  • NAS
    1篇
  • 倍福控制器
    1篇
  • 全景平台开发
    1篇
  • git
    4篇
  • opencv
    16篇
  • robot
    24篇
  • website
    11篇
  • C/C++
    18篇
  • ubuntu
    7篇
  • 学业/工作/生活
    7篇
  • Qt
    11篇
  • VS
    8篇
  • matlab
    9篇
  • PCL
    3篇
  • Math
    6篇
  • django
    16篇
  • python
    22篇
  • 树莓派
    11篇
兴趣领域 设置
  • Python
    pythondjangotornado
  • 编程语言
    pythonc++c语言javascriptqtbashmatlab
  • 开发工具
    githubgitwindowsvisual studiopycharmvimdockervscodepostmanjupytermacosvisualstudiovisual studio code
  • 数据结构与算法
    数据结构链表
  • 前端
    javascriptbootstrapechartsnode.jspostmanelectronnpmchrome devtools
  • 后端
    nginxdjangonode.js后端restful
  • 人工智能
    opencv计算机视觉目标检测人工智能深度学习神经网络cnn目标跟踪自动驾驶pytorch智慧城市视觉检测图像处理
  • 操作系统
    linuxubuntuwindowsmacos
  • 运维
    linuxubuntu负载均衡centosnginxdocker服务器ssh容器
  • 服务器
    linuxubuntu负载均衡centos缓存
创作活动更多

【多重好礼】鸿蒙心迹 · 开发录原创征稿活动

鸿蒙开发者的实战经验,值得被记录。从踩坑排查到项目复盘,从工具脚本到学习笔记,每一段真实的开发经历,都是社区最宝贵的技术资产。「鸿蒙心迹 · 开发录」正式启航,不限主题、随时可写,只要是鸿蒙开发相关的真实经验都欢迎投稿。 本活动为 [HarmonyOS 7.0 创新内容共创季](https://builderx.csdn.net/activity-site/harmonyos/activity2026)双轨征文之一,与[「共创季 · 稿事节」](https://harmonyosdev.csdn.net/6a97f0de2b83d06f0ecadec5.html)深度征文互补——「稿事节」写深度技术长文,「开发录」写日常开发实战笔记。 「开发录」每月一期,12月截止,本季共三期,投稿即有机会获得京东卡、CSDN博客流量券、亿万Token、社区定制周边好礼!

126人参与 去参加
  • 最近
  • 文章
  • 专栏
  • 资源
  • 代码仓
  • 课程
  • 社区
  • 最近

  • 文章

  • 专栏

  • 资源

  • 代码仓

  • 课程

  • 社区

搜索 取消

国产协作臂厂家全景与珞石机器人港股上市深度分析

摘要: 2026年国产协作机器人市场竞争激烈,主要厂商包括珞石、遨博、节卡、法奥等。珞石机器人凭借全系列产品布局、关节力控技术及具身智能优势,于2026年7月9日登陆港股(3752.HK),成为少数上市的协作臂企业之一。其成功原因包括: 商业化能力达标:2025年营收5.22亿元,满足港股主板8.05规则,摆脱18C章限制; 技术壁垒:自研xCore控制系统、全关节力控技术,柔性协作机器人市占率达47%; 资本加持:获国家制造业基金、顺为资本等投资,Pre-IPO估值近53亿元; 战略选择:港股对机器人企业
原创
博文更新于 2026.07.09 ·
471 阅读 ·
1 点赞 ·
0 评论 ·
2 收藏

机器人控制研究七大核心方向:从单机精准运动到群体智能协作

控制算法是机器人的“神经中枢”,决定其能否在复杂世界中精准、安全、智能地行动。本文系统梳理机器人控制研究的七大支柱方向,助你构建清晰技术图谱。
原创
博文更新于 2026.02.13 ·
982 阅读 ·
14 点赞 ·
0 评论 ·
11 收藏

机器人动力学库Pinocchio、RBDL 和 KDL区别

针对三个主流开源机器人动力学/运动学库的详细对比分析。这三者定位相似,但在设计哲学、性能和应用场景上有显著区别。
原创
博文更新于 2026.02.13 ·
1269 阅读 ·
21 点赞 ·
0 评论 ·
12 收藏

AI大神推荐的RSS信息源

AI专家Andrej Karpathy批评社交媒体充斥AI生成的垃圾内容,建议回归RSS订阅获取深度信息。他认为RSS能避免算法操控,是获取人类撰写的长效价值内容的有效方式,并推荐了一个包含92个优质技术博客的订阅源。在信息爆炸时代,Karpathy强调通过RSS主动筛选内容,建立信息防护体系,保持独立思考。
原创
博文更新于 2026.02.11 ·
2495 阅读 ·
5 点赞 ·
0 评论 ·
1 收藏

机械臂如何用双编码器进行有效控制

摘要:机械臂精密控制中,回差(Backlash)是影响定位精度的关键因素。针对双编码器系统,文章对比了三种控制策略:单闭环(电机反馈)完全失效;单闭环(关节反馈)精度达标但性能差;双闭环(串级PID)通过外环关节编码器保证精度,内环电机编码器提升响应,实现最优平衡。文章强调控制算法需结合回差测试,既保证稳态精度又优化动态性能,并指出前馈+反馈是双闭环的高效实现方式。最终得出黄金法则:指令位置必须与关节编码器反馈比较,同时利用电机编码器提升系统性能。
原创
博文更新于 2026.02.11 ·
1027 阅读 ·
25 点赞 ·
0 评论 ·
16 收藏

2026 年全球机器人五大趋势

国际机器人联合会发布2026年五大机器人趋势:1)AI提升机器人自主性,包括分析型、生成式和代理型AI的应用;2)IT与OT融合增强机器人多功能性;3)人形机器人需证明其工业可靠性和效率;4)安全与网络安全成为关键挑战;5)机器人将作为应对全球劳动力短缺的重要方案。这些趋势将重塑工业自动化和人机协作的未来发展。
翻译
博文更新于 2026.02.11 ·
239 阅读 ·
0 点赞 ·
0 评论 ·
0 收藏

从C++代码看机器人控制:一个工业级PVT控制器的深度解析

本文分析了工业机器人PVT控制器的C++实现,揭示了经典控制理论的工程实践。控制器采用MIT控制模式,结合前馈-反馈复合控制,通过PD调节实现精确跟踪。重点探讨了多层安全保护机制(力矩饱和、关节限位、速度限制)、滤波器设计(噪声抑制与相位平衡)以及工程实现技巧(数据流管理、参数化配置、实时性保障)。文章还对比了先进控制方法,提出改进建议(摩擦力补偿、重力补偿等),并展示了ROS2集成方案。该设计体现了工业控制器在理论正确性基础上对可靠性、安全性和可维护性的综合考量,是机器人基础控制技术的典型范例。
原创
博文更新于 2026.02.06 ·
996 阅读 ·
24 点赞 ·
0 评论 ·
13 收藏

从理论到代码:一文读懂LQR控制及其在倒立摆上的精妙实践

本文介绍了线性二次型调节器(LQR)在机器人控制中的应用,重点分析了倒立摆系统的LQR控制实现。LQR通过最小化二次型性能指标,为线性系统提供最优状态反馈控制。文章详细解析了LQR的数学原理,包括状态空间建模、能控性分析、权重矩阵设计等关键步骤,并给出了完整的MATLAB实现代码。通过倒立摆案例展示了LQR如何将不稳定系统变为稳定系统,同时讨论了该方法在机器人平衡控制等领域的应用价值及局限性。文章强调LQR的系统化设计框架和最优性特点,是理解现代控制理论的重要基础。
原创
博文更新于 2026.02.06 ·
853 阅读 ·
17 点赞 ·
1 评论 ·
9 收藏

人形机器人直连卫星,40分钟无网作业!一场颠覆正在发生

摘要: 北京亦庄成功完成全球首次具身智能人形机器人直连低轨卫星试验。北京人形机器人创新中心的“具身天工”机器人通过银河航天相控阵卫星,在无地面网络支持下,实现天地协同闭环作业,包括文件传递、高清数据回传等功能。试验验证了轻量化终端、高速通信(200Mbps)及多终端协同能力,为灾害救援、广域巡检等场景提供新方案。中国凭借商业航天、机器人等产业链协同优势,加速推动“空天地一体化”智能网络发展,抢占未来技术制高点。
原创
博文更新于 2026.02.03 ·
876 阅读 ·
9 点赞 ·
1 评论 ·
18 收藏

机器人运动控制关键算法体系:从理论框架到前沿实践

本文系统阐述了机器人运动控制的核心算法体系。从刚体运动描述、运动学建模等基础理论出发,详细介绍了轨迹规划、动力学控制、运动规划等关键技术,涵盖了PID控制、阻抗控制、强化学习等经典与前沿方法。文章还探讨了状态估计、多机器人协同等扩展内容,并指出模型驱动与数据驱动方法的融合趋势。通过数学建模、算法实现和应用场景的立体分析,为机器人控制研究提供了全面的技术参考,对推动复杂环境下智能机器人发展具有重要指导意义。
原创
博文更新于 2026.02.03 ·
1101 阅读 ·
3 点赞 ·
0 评论 ·
5 收藏

The Death of Independent Thinking

谁编写了你脑中运行的软件?你确定你真的希望它在那里吗?这是埃隆·马斯克一条推文的一部分,我认为它很好地概括了我们即将讨论的内容。 大多数人没有练习过思考。当你和他们交谈时,你并不是在和他们交谈。你是在和电视、社交媒体、他们的父母、他们的老师、他们的不安全感、创伤,甚至是他们从人工智能那里学到的模式交谈。这非常机械。每个人都在哭喊着说你需要更真实,而他们自己只是在重复别人的话,这很讽刺。但问题是,你无法逃避这一点。这就是思维运作的方式。我们记住对生存重要的信息,重复得越多,它就变得越高效。有意识
原创
博文更新于 2025.10.11 ·
689 阅读 ·
12 点赞 ·
0 评论 ·
16 收藏

【IsaacLab学习系列文章】1 概述

Isaac Lab 是一个基于 NVIDIA Isaac Sim 4.5.0 构建的 GPU 加速、开源机器人仿真和强化学习框架。它通过 GPU 加速的物理仿真,为机器人学习工作流程(包括强化学习、模仿学习和运动规划)提供统一的接口。isaaclabIsaac Lab 为机器人仿真和学习提供全面的功能:仿真功能环境生态系统Isaac Lab 包括 30 多个跨多个领域的预构建环境学习框架支持。
原创
博文更新于 2025.09.12 ·
1590 阅读 ·
25 点赞 ·
0 评论 ·
10 收藏

SurRoL: 以 RL 为中心且兼容 dVRK 的平台,用于手术机器人学习

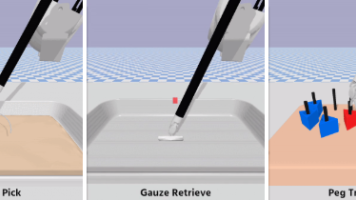
最近,具身人工智能的学习范式展示出一种很有前景的能力,能够为各种复杂任务学习良好的控制策略,其中具身人工智能模拟器在促进相关研究方面发挥着至关重要的作用。在这方面,我们设计了 SurRoL,一个专注于手术具身智能的模拟平台,在学习和算法支持以及可扩展的基础设施设计方面具有强烈的关注。在 SurRoL 中,我们借助强大的 3D 建模工具 Blender 创建手术任务资产,并同时生成相关的碰撞模型和 urdf 描述模型,用于仿真环境中的物理建模。:钉子转移、双手钉子转移、针环、拾取放置、钉子板和匹配板。
原创
博文更新于 2025.09.09 ·
844 阅读 ·
3 点赞 ·
0 评论 ·
5 收藏

强化学习(Reinforcement Learning, RL)的框架

框架名称主要特点最佳应用场景rl_games高性能,GPU 优化,与 NVIDIA 生态集成复杂的机器人运动仿真训练rsl_rl专精于四足机器人,高效轻量训练四足机器人的运动策略sb3易用,算法全面,社区强大快速原型开发和学习强化学习skrl模块化,框架无关,高度可定制需要定制化算法或研究新方法robomimic专注于模仿学习和离线RL从人类演示数据中学习机器人操作技能想做快速原型或学习?选SB3。想训练四足机器人?选rsl_rl。使用并追求最佳性能?选rl_games。想从。
原创
博文更新于 2025.08.24 ·
1329 阅读 ·
12 点赞 ·
0 评论 ·
12 收藏

GitHub 工程师总结经验,教大家设计一个良好的系统

缓存的最简单做法,就是把数据保存在内存,否则就使用专门的键值存储软件(比如 Redis 或 Memcached),后者的好处是多个服务器可以共享缓存。一般来说,拉取比较简单(比如大多数网站采用的轮询),推送更节省资源,不需要用户主动请求数据,一旦后端数据发生变化,服务器主动将数据推送给每个客户端。如果你进一步看了代码,脱口而出:“哈,这比我想的要简单”,或者“这个部分不用我操心,即使出问题也容易解决”,它的设计就是优秀的。不要过度使用事件,很多时候,更简单的做法是让一个服务请求另一个服务的 API。
原创
博文更新于 2025.08.22 ·
478 阅读 ·
5 点赞 ·
0 评论 ·
3 收藏

机械臂运动学参数辨识DH标定小结

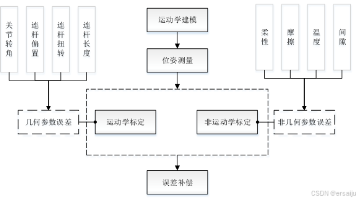
机械臂从理论图纸设计到加工组装完成之后,我们需要对其进行运动学建模,可以使用MDH/SDH或者POE的方式。假设采样MDH建模,那么需要四个参数,但是实际值与理论值肯定存在偏差。机器人的几何参数误差主要包括关节转角误差、连杆长度误差、连杆扭角误差和连杆偏置误差等。在这些几何参数误差中,连杆长度误差和连杆偏置误差是机器人的各个连杆在制造加工和装配时,由于精度因素从而导致的误差;关节转角误差是因为编码器的零位误差所造成的转角误差;连杆扭角是由于相邻的关节轴线间的垂直度或平行度的偏差所形成的误差。
原创
博文更新于 2025.08.21 ·
1862 阅读 ·
26 点赞 ·
0 评论 ·
36 收藏

01-Steps toward Artificial Intelligence

但文章也尖锐地指出了“信用分配问题”(credit-assignment problem):在一个由数百万个决策组成的复杂任务中(如赢得一盘棋),如何将最终的成功或失败合理地归功于每一个具体的决策?:这是最基本的问题。虽然作者相信通过复杂组合可以构建出强大的问题求解程序,但他认为真正的智能可能还包含更深层次的、尚未被理解的方面。它将AI的核心任务定义为通过启发式方法克服搜索的指数级爆炸问题,并系统地阐述了搜索、模式识别、学习、规划和归纳这五大支柱,深刻影响了后续数十年AI的发展方向。
原创
博文更新于 2025.08.01 ·
855 阅读 ·
25 点赞 ·
0 评论 ·
11 收藏

关于滤波的小思考

摘要 本文探讨了信号滤波处理的实际应用。针对1kHz采集的编码器数据,采用10Hz双二阶低通滤波器有效去除了噪声。通过时域和频域分析对比,发现滤波后信号在299.971时间点幅值略有降低,但整体信号平滑度良好。文章分析了低通滤波的必要性(尤其涉及信号导数时),并指出实际应用中应考虑系统特性:若无需微分处理、底层已做滤波且原始信号平滑,采用简单时域滤波(如滑动平均)即可满足需求。最后通过MATLAB代码展示了信号分析的具体实现方法。
原创
博文更新于 2025.06.06 ·
569 阅读 ·
4 点赞 ·
0 评论 ·
3 收藏

PLC-数组:可变长度数组

在功能块、函数或方法中,可以在声明部分 VAR_IN_OUT 中声明可变长度的数组。可以使用 LOWER_BOUND 和 UPPER_BOUND 运算符来确定实际运行时使用的数组的索引限制。LOWER_BOUND 返回下限,UPPER_BOUND 返回上限。
原创
博文更新于 2025.03.12 ·
1005 阅读 ·
3 点赞 ·
0 评论 ·
0 收藏

awesome-robot-descriptions

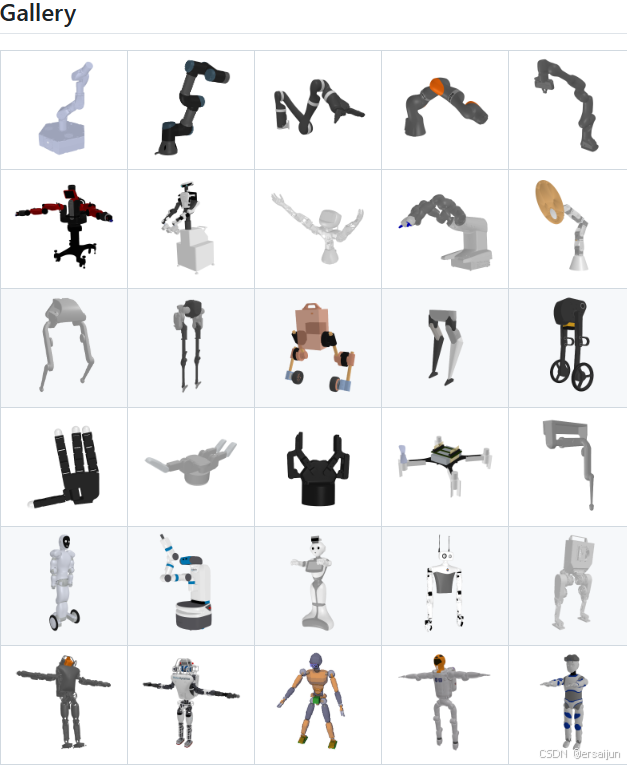
github仓库推荐,在进行模拟仿真时需要有URDF文件,在GitHub上找到一个开源的资料,分享和汇总下。URDF、Xacro或MJCF格式的精选机器人描述列表。
原创
博文更新于 2025.01.08 ·
378 阅读 ·
5 点赞 ·
0 评论 ·
2 收藏
加载更多