


 本文详细描述了在Ubuntu20.04环境下,如何通过源码安装IntelRealSenseSDK2.0及配套的RealSense-ROSNoetic版本,包括依赖项安装、编译和配置rs_camera.launch文件,以实现视觉传感器的正常工作。
环境:
ubuntu20.04 ros:noetic 视觉传感器:Intel RealSense D455
通过命令安装不成功后改为下面源码安装
1. 安装Intel RealSense SDK 2.0
1.1源码安装
1. 下载源码

git clone https://github.com/IntelRealSense/librealsense
cd librealsense

2. 安装依赖项

sudo apt-get install libudev-dev pkg-config libgtk-3-dev
sudo apt-get install libusb-1.0-0-dev pkg-config
sudo apt-get install libglfw3-dev
sudo apt-get install libssl-dev

3. 编译安装

mkdir build
cd build
cmake ../ -DBUILD_EXAMPLES=true
make
sudo make install
1.2 测试
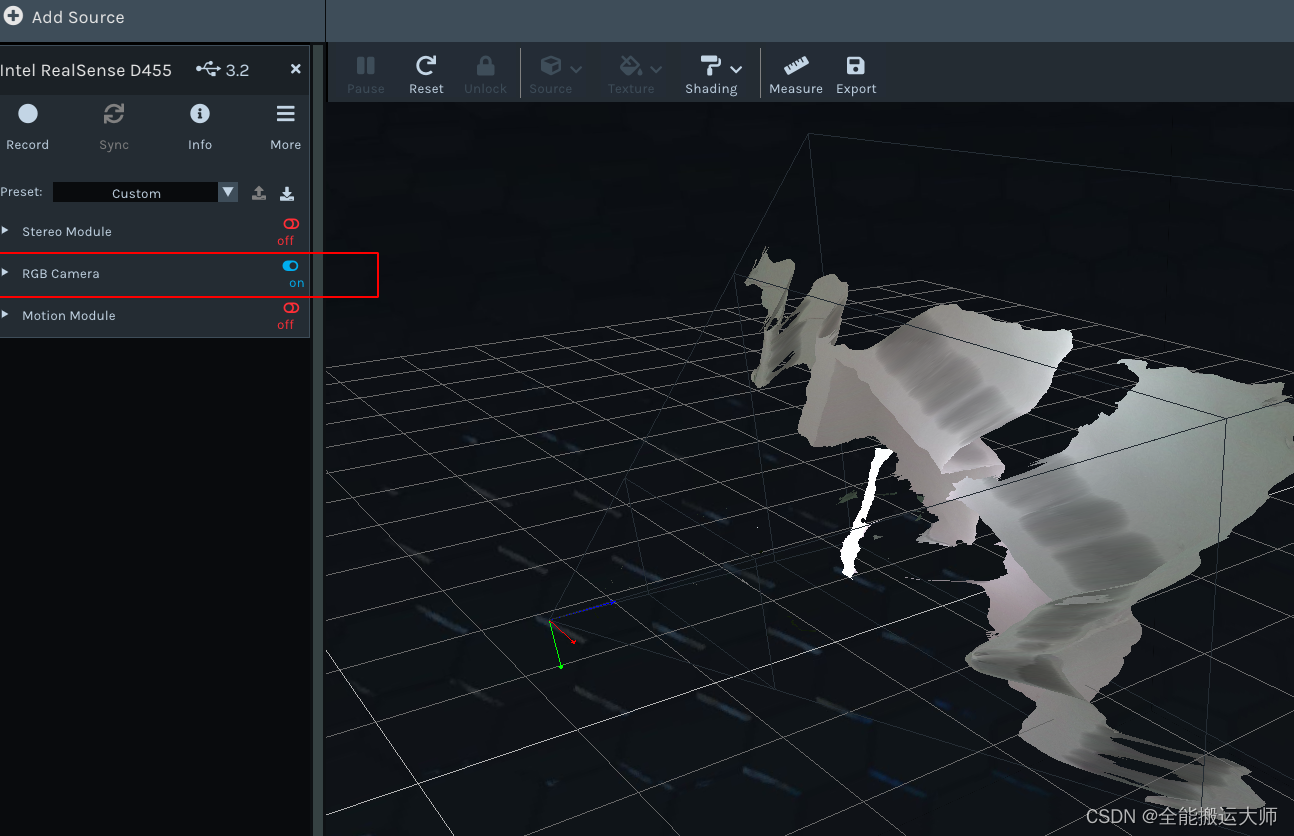
直接使用realsense-viewer工具查看效果:
realsense-viewer
2. 安装RealSense-ROS(推荐命令安装)
两种安装方式都可以,没有区别:
2.1 命令安装
sudo a



 扫一扫


 9212

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


