芹菜_cherie
码龄5年
求更新 关注
提问 私信
  • 博客:18,664
    18,664
    总访问量
  • 8
    原创
  • 84
    粉丝
  • 33
    关注
IP属地以运营商信息为准,境内显示到省(区、市),境外显示到国家(地区)
IP 属地:浙江省
加入CSDN时间: 2021-06-22
博客简介:

m0_59578498的博客

查看详细资料
个人成就
  • 获得111次点赞
  • 内容获得11次评论
  • 获得242次收藏
  • 博客总排名1,594,704名
创作历程
  • 1篇
    2025年
  • 1篇
    2024年
  • 5篇
    2023年
  • 1篇
    2021年
成就勋章

TA关注的专栏 2

TA关注的收藏夹 0

TA关注的社区 0

TA参与的活动 0

兴趣领域 设置
  • 人工智能
    opencv
创作活动更多

【多重好礼】鸿蒙心迹 · 开发录原创征稿活动

鸿蒙开发者的实战经验,值得被记录。从踩坑排查到项目复盘,从工具脚本到学习笔记,每一段真实的开发经历,都是社区最宝贵的技术资产。「鸿蒙心迹 · 开发录」正式启航,不限主题、随时可写,只要是鸿蒙开发相关的真实经验都欢迎投稿。 本活动为 [HarmonyOS 7.0 创新内容共创季](https://builderx.csdn.net/activity-site/harmonyos/activity2026)双轨征文之一,与[「共创季 · 稿事节」](https://harmonyosdev.csdn.net/6a97f0de2b83d06f0ecadec5.html)深度征文互补——「稿事节」写深度技术长文,「开发录」写日常开发实战笔记。 「开发录」每月一期,12月截止,本季共三期,投稿即有机会获得京东卡、CSDN博客流量券、亿万Token、社区定制周边好礼!

126人参与 去参加
  • 最近
  • 文章
  • 专栏
  • 代码仓
  • 资源
  • 收藏
  • 关注/订阅/互动
更多
  • 最近

  • 文章

  • 专栏

  • 代码仓

  • 资源

  • 收藏

  • 关注/订阅/互动

  • 社区

  • 帖子

  • 问答

  • 课程

  • 视频

搜索 取消

win11+VS2019+CUDA11.8配置Bundlefusion并跑通离线数据

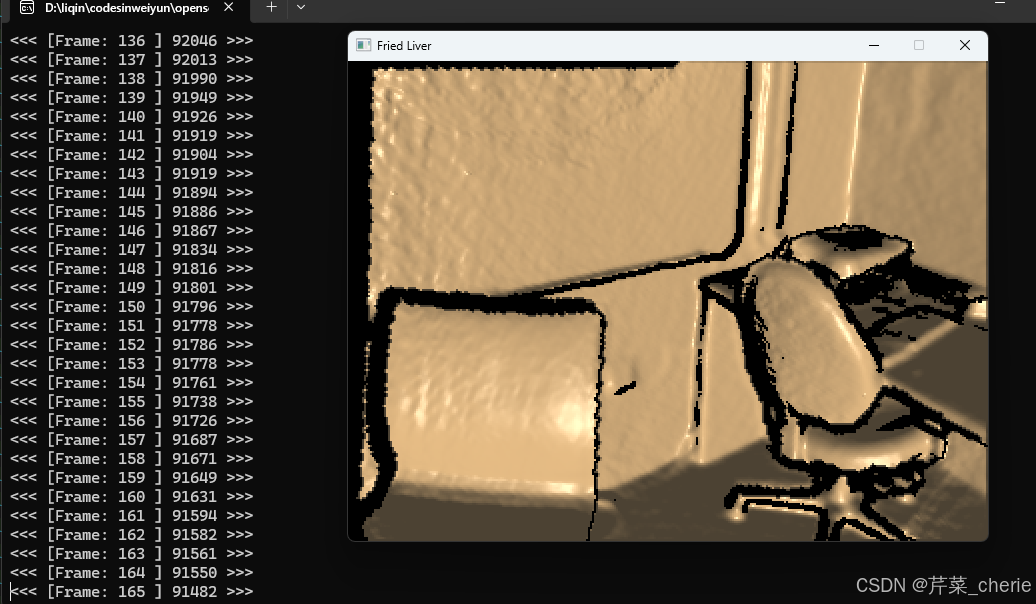
在BundleFusion-master\external\mLib\include\core-base\common.h文件中第61行,修复方法是,打开FriedLiver.vcxproj文件,并且修改出现CUDA 7.0.props处为CUDA 11.8.props。查询完毕后,在工程属性->CUDA C/C++->Device->Code Generation 设置成本机的计算能力。在x64文件中创建data文件,并把数据集放入data文件中。配置文件,选择输入类型,离线数据,修改第 2 行,设置。
原创
博文更新于 2025.02.13 ·
937 阅读 ·
19 点赞 ·
0 评论 ·
22 收藏

详解kinectfusion之六光线投射法预测三维物体表面

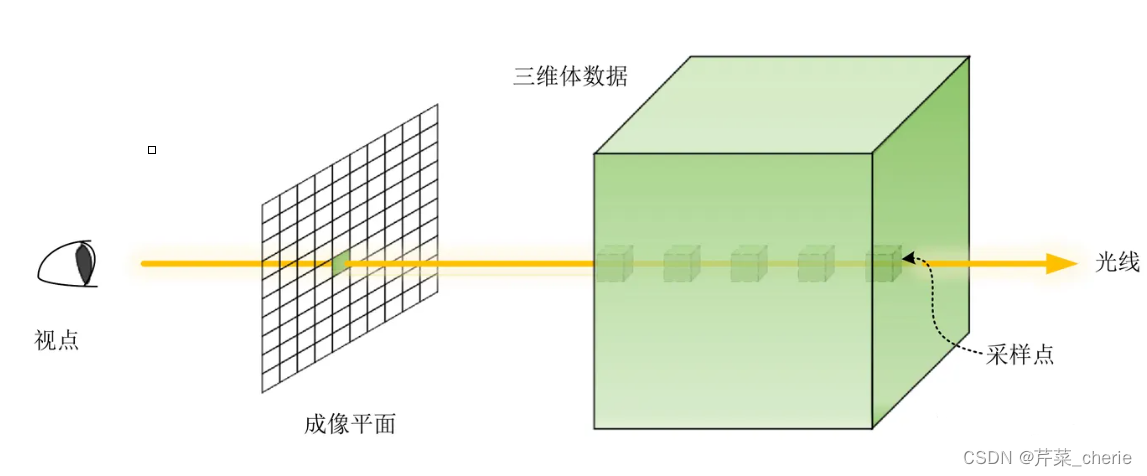
这个功能主要是在给定位姿下的相机,观察三维体数据(TSDF场),获得按照像素坐标在二维上有序排列的物体表面数据。相机视野范围内的可观测到的物体表面数据,可用于。(正如之前介绍的,0等值面为物体真正的表面)3. 计算射线与0等值面的交点,该交点就是这个像素坐标位置可观测到的物体表面的三维坐标;1. 从相机光心出发,穿过像平面中的特定像素坐标,构成一条射线;4. 依次计算完所有像素位置可观测的物体表面的三维坐标。预测三维物体表面,对应的英文描述是。,以确定最新的相机位姿。
原创
博文更新于 2024.02.23 ·
361 阅读 ·
3 点赞 ·
1 评论 ·
0 收藏

详解kinectfusion之五marching cubes生成网格

讲述了marching cubes生成网格的原理与实现方法。
原创
博文更新于 2023.12.22 ·
1529 阅读 ·
23 点赞 ·
1 评论 ·
23 收藏

详解kinectfusion之四基于TSDF场的点云融合

TSDF场的构建与更新
原创
博文更新于 2023.12.18 ·
1796 阅读 ·
20 点赞 ·
1 评论 ·
23 收藏

详解kinectfusion之三位姿估计

kinectfusion中使用的位姿估计方式是点到面的ICP。这个方法的选择主要是考虑到相机快速运动,相邻两帧之间位姿变化微小。该ICP方法的优势是可以快速收敛至最优解。
原创
博文更新于 2023.12.18 ·
1223 阅读 ·
20 点赞 ·
1 评论 ·
15 收藏

详解kinectfusion之二深度图转三维点云和法向量计算

上篇中简单介绍了kinectfusion的算法流程。本文将流程中的第一步,即如何把深度相机采集到的深度图,转换成点云数据和计算法向量,作详细介绍。
原创
博文更新于 2023.12.12 ·
1188 阅读 ·
7 点赞 ·
0 评论 ·
7 收藏

详解kinectfusion之一概述

KinectFusion是微软研究院开发的一种3D重建技术,可以将Kinect深度相机采集到的实时数据融合成一个完整的3D模型。3. 不同角度的三维数据放在一起存在点云数据重叠和噪声情况,需要融合方法,产生一个更加精准的3d模型。2.从不同角度扫描场景,并用icp方法对相应的三维数据进行配准,获取每个角度下的相机位姿。1. 使用深度相机获取场景的深度图像,根据相机的参数,计算对应的三维数据与法向量。4. 使用光线投射技术,将3d模型转化为2d数据,产生高质量的3d渲染图像。
原创
博文更新于 2023.12.11 ·
770 阅读 ·
9 点赞 ·
1 评论 ·
6 收藏

一文了解单线激光扫描系统的标定与成像原理

单线激光扫描系统简介单线激光系统标定原理单线激光系统重建原理介绍单线激光扫描系统简介单线激光扫描系统由单线激光器和2d相机组成。激光器投射出一条激光线,在三维空间中构成一个激光平面,与待测物体的曲面相交,形成一条曲线,该曲线被相机拍摄到后,通过三角测量原理,可得这一曲线上每点的三维坐标。单线激光系统标定原理单线激光系统标定工作主要完成相机标定和激光平面方程的确定。相机标定是确定相机的像素坐标与世界坐标系之间的关系,即相机内参和外参。具体的操作过程准备一个尺寸已..
原创
博文更新于 2021.06.24 ·
10861 阅读 ·
10 点赞 ·
6 评论 ·
142 收藏