C语言实现惯导更新算法(机械编排)
最新推荐文章于 2026-07-14 10:20:47 发布


 超级会员免费看
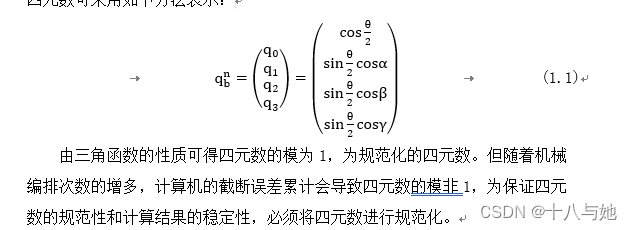
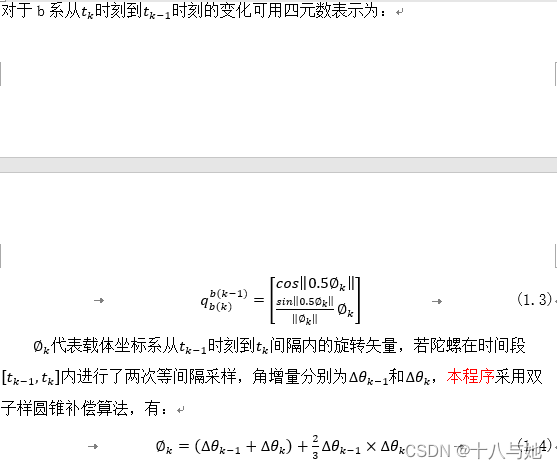
 本文介绍了使用C语言实现惯性导航系统的姿态、速度和位置更新算法,重点在于四元数姿态更新。通过四元数表示姿态变化,结合陀螺仪角增量进行姿态递推计算,并进行双子样圆锥误差补偿。同时,讲解了速度更新中如何处理有害加速度,以及位置更新的计算过程。最后提到了纯惯导解算的源码结构。
 1505

 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


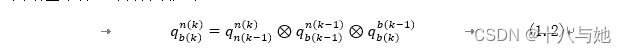

 订阅专栏 解锁全文



 扫一扫


