ARM+FPGA+AI工业主板定制专家
码龄2年
求更新 关注
提问 私信
  • 博客:85,791
    85,791
    总访问量
  • 82
    原创
  • 2,562
    粉丝
  • 3
    关注
IP属地以运营商信息为准,境内显示到省(区、市),境外显示到国家(地区)
IP 属地:广东省
加入CSDN时间: 2024-10-08

个人简介:Shenzhen XINMAI Technology co., ltd. ARM+FPGA+AI PCBA Expert. 深圳信迈科技:ARM+FPGA+AI多核异构工业主板定制专家!研发、生产一体化,拥有自建5000平米产线和30+研发人员 。Connect Email:yeyuangen@szxinmai.com

博客简介:

ARM_FPGA_AI的博客

查看详细资料
个人成就
  • 获得718次点赞
  • 内容获得8次评论
  • 获得709次收藏
  • 博客总排名22,042名
  • 原力等级
    原力等级
    4
    原力分
    683
    本月获得
    6
创作历程
  • 4篇
    2026年
  • 59篇
    2025年
  • 19篇
    2024年
成就勋章
TA的专栏
  • 机器视觉
    15篇
  • FPGA+AI+ARM
    5篇
  • ARM+FPGA数据采集
    17篇
  • 国产NI替代
    10篇
  • 自动驾驶
    18篇
  • 机器人控制器
    10篇
  • JETSON+FPGA
    20篇
  • GPU+FPGA+X86机器视觉
    4篇
  • 瑞芯微
    8篇
  • Rockchip
    3篇
  • 边缘网关
  • RK+FPGA
    18篇
  • 电力方案
    5篇
  • RK+Codesys
    1篇
  • 无人机视觉方案
    4篇
  • 工业自动化
    2篇
  • x86+FPGA
    4篇
  • TI+FPGA
    3篇
  • 轨道交通
    3篇
  • Robotics
    1篇
  • PHM故障监测
    1篇
  • 工业交换机
    1篇
  • AI盒子
    1篇
  • PCIE SWITCH AI服务器
    2篇
  • NVR
    1篇

TA关注的专栏 0

TA关注的收藏夹 0

TA关注的社区 0

TA参与的活动 0

兴趣领域 设置
  • 人工智能
    opencv计算机视觉目标检测
  • 嵌入式
    stm32嵌入式硬件
  • 硬件开发
    硬件工程驱动开发fpga开发dsp开发arm开发
  • 操作系统
    linuxubuntuharmonyos
创作活动更多

【多重好礼】鸿蒙心迹 · 开发录原创征稿活动

鸿蒙开发者的实战经验,值得被记录。从踩坑排查到项目复盘,从工具脚本到学习笔记,每一段真实的开发经历,都是社区最宝贵的技术资产。「鸿蒙心迹 · 开发录」正式启航,不限主题、随时可写,只要是鸿蒙开发相关的真实经验都欢迎投稿。 本活动为 [HarmonyOS 7.0 创新内容共创季](https://builderx.csdn.net/activity-site/harmonyos/activity2026)双轨征文之一,与[「共创季 · 稿事节」](https://harmonyosdev.csdn.net/6a97f0de2b83d06f0ecadec5.html)深度征文互补——「稿事节」写深度技术长文,「开发录」写日常开发实战笔记。 「开发录」每月一期,12月截止,本季共三期,投稿即有机会获得京东卡、CSDN博客流量券、亿万Token、社区定制周边好礼!

126人参与 去参加
  • 最近
  • 文章
  • 专栏
  • 代码仓
  • 资源
  • 收藏
  • 关注/订阅/互动
更多
  • 最近

  • 文章

  • 专栏

  • 代码仓

  • 资源

  • 收藏

  • 关注/订阅/互动

  • 社区

  • 帖子

  • 问答

  • 课程

  • 视频

搜索 取消

RK3588+FPGA EtherCAT硬实时方案|半导体晶圆天车OHT超高精度同步运动控制实现

摘要:本文提出基于RK3588+FPGA异构硬实时架构的半导体OHT天车运动控制方案,解决进口控制器成本高、定制难及传统Linux方案实时性不足的问题。系统采用ARM主控(RK3588)处理AI决策与业务逻辑,FPGA实现EtherCAT微秒级硬实时多轴同步控制,通过软硬隔离确保125μs周期精度和±0.01mm定位要求。方案整合6TOPS NPU算力实现故障预判,相比进口设备降低成本40%以上,适配晶圆厂高精度、高稳定转运需求,是半导体装备国产化替代的优质解决方案。 关键词:RK3588、FPGA、Eth
原创
博文更新于 2026.07.26 ·
354 阅读 ·
7 点赞 ·
0 评论 ·
3 收藏

国产化RK3576+FPGA架构|晶圆传输机器人高速定位+AI瑕疵检测一体化方案

本文介绍了一种基于国产RK3576芯片与FPGA的异构一体化解决方案,应用于半导体晶圆传输机器人领域。该方案融合FPGA的硬实时运动控制能力和RK3576的边缘AI算力,实现晶圆高速精密定位与在线瑕疵检测一体化功能,解决了传统分体式架构延迟高、成本高、集成度低的问题。方案采用FPGA实现微米级运动控制和图像预处理,RK3576负责AI推理和系统调度,具有国产化自主可控、低延时高同步、端侧AI赋能等优势,适用于8/12英寸晶圆传输、检测等半导体制造场景,显著提升设备性能和智能化水平。
原创
博文更新于 2026.07.26 ·
344 阅读 ·
7 点赞 ·
0 评论 ·
5 收藏

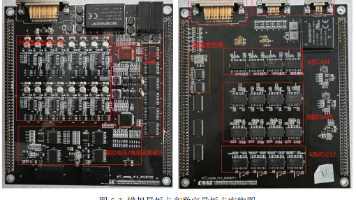
基于ARM+FPGA+AI的船舶状态智能监测系统(二)软硬件设计,模拟量,温度等采集与分析

本文设计了一套船舶机舱监测设备硬件系统,采用核心板+功能板卡的架构方案。核心板选用Xilinx ZYNQ UltraScale+ MPSoC系列的XCZU5EV工业级板卡,具备高速数据处理和大容量缓存能力。功能板卡包括模拟量采集板(含振动、电压/电流、温度信号采集)和数字通信板。其中振动信号采用IMI 603M170压电式加速度传感器,配合专用调理电路;模拟量采集选用AD7915 ADC芯片实现16位高精度转换。测试结果表明,系统各项功能指标均满足设计要求,振动信号采集稳定,温度测量误差小于0.2℃,验证了
原创
博文更新于 2026.03.21 ·
518 阅读 ·
3 点赞 ·
0 评论 ·
8 收藏

基于ARM+FPGA+AI的船舶状态智能监测系统(一)总体设计

本文针对船舶机舱监测设备展开系统设计研究,提出了满足多参数采集、通信和数据管理需求的解决方案。通过分析功能需求,明确了16路振动信号、8路模拟电压/电流量、4路温度信号等采集指标,以及RS232/485、CAN总线等通信接口要求。采用ZYNQ系列FPGA+ARM架构设计主控平台,充分发挥硬件并行处理和软件任务调度优势。系统由模拟量板卡、数字量板卡和主控板卡组成,具备数据采集、通信、存储和网络传输功能,体积控制在160×160×90mm内。该设计实现了船舶机舱关键参数的实时监测,为设备状态评估和故障预警提供了
原创
博文更新于 2026.03.21 ·
634 阅读 ·
7 点赞 ·
1 评论 ·
8 收藏

Jetson AGX Orin+FPGA+GMSL+AI具身智能机器视觉解决方案,支持定制

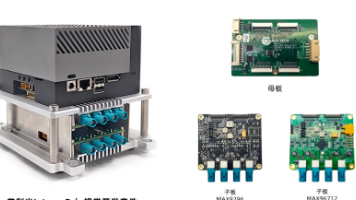
的能力,子板可灵活适配多种类型的解串芯片(Deserializer),如:MAX9296、96712、96724等,并可扩展支持 FPD-LINK/V-by-One等协议。,与 Jetson AGX Orin 开发盒精准适配,在保障其原生散热性能不受干扰的同时,极大提升了套件装配的便捷性,并确保布线的规整有序。该套件可实现多路高清摄像头同步采集,构建 360 度视觉感知系统,全方位满足不同场景下的视觉需求。,最高供电功率可达 96W,为高功耗设备提供强劲动力,全方位满足设备的稳定运行需求。
原创
博文更新于 2025.12.16 ·
474 阅读 ·
3 点赞 ·
0 评论 ·
4 收藏

基于JETSON ORIN+FPGA+GMSL+AI的高带宽低延迟机器视觉方案

摘要:GMSL高带宽接入技术基于GMSL2协议,具备抗干扰强、传输距离远的特点,可解决机器人控制器与摄像头的远距部署问题。通过MIPI-CSIVC多通道合并技术精简线束,采用DMA直传降低延迟与CPU占用,结合PCIe接口实现大数据实时传输。该技术兼容Jetson、RK3588等ARM平台及X86架构,适配ROS/V4L2等协议,为机器人系统提供可靠的跨平台视觉数据接入能力。
原创
博文更新于 2025.12.08 ·
371 阅读 ·
3 点赞 ·
1 评论 ·
0 收藏

基于JETSON/RK3588+FPGA+AI农业机器人视觉感知方案

农业机器视觉应用助力精准农业。作物行导航系统采用GMSL系列视觉方案,通过前后视相机实时识别作物行中心线,实现农机自主导航;采摘机器人则运用双目相机技术,高精度识别果实成熟度、位置及遮挡情况,提升采摘效率。两种方案均采用轻量级设计,在嵌入式设备上高效运行,为精准农业提供可靠技术支持。
原创
博文更新于 2025.12.08 ·
345 阅读 ·
1 点赞 ·
0 评论 ·
0 收藏

基于JETSON/RK3588+FPGA+AI商用自动割草机器人方案

商用割草机器人视觉感知方案需求突出,需解决非结构化环境中光照变化、障碍物多样等挑战,要求具备实时语义分割、障碍识别和边界判断能力,支持算法迭代与验证。双目相机集成全局快门和720P分辨率,提供高精度深度感知;GMSL相机具备高动态范围成像,适应复杂光照,降低开发成本,两者共同满足割草机器人避障导航的精准感知需求。方案注重性价比与开发便捷性,加速实验室原型向产品转化。
原创
博文更新于 2025.12.08 ·
237 阅读 ·
3 点赞 ·
0 评论 ·
0 收藏

JETSON/RK3588+FPGA+AI+GMSL具身智能视觉感知

本文介绍了两种智能设备的视觉解决方案:1)机器人双目相机系统,采用5MP高清分辨率、60fps帧率,支持0.25-10m观测范围,配备IMU模块提升运动精度,适用于具身智能的全局感知与精细操作;2)低速无人车环视GMSL摄像头,提供1-3MP分辨率、30fps帧率,具有120dB高动态范围和IP67防护等级,专为园区物流等场景设计,实现低成本高精度的环境感知。两款产品均采用GMSL传输技术,满足不同智能设备对实时性、可靠性和环境适应性的需求。
原创
博文更新于 2025.12.08 ·
387 阅读 ·
5 点赞 ·
0 评论 ·
2 收藏

基于ZYNQ的目标检测算法硬件加速器优化设计

本文研究了目标检测算法硬件加速器的设计与优化方法,重点介绍了基于高层次综合(HLS)技术的实现框架。通过分析流式和重叠式两种数据流架构的特点,采用重叠式架构实现YOLOv4-tiny模型,并针对卷积、池化等算子设计可复用PE单元。研究提出了五项关键优化策略:计算精度压缩、流程优化、并行化计算、数据流优化和存储架构重构,以提升加速器性能。采用Vivado HLS工具将C/C++代码转换为RTL设计,通过模块化可复用IP核降低了开发难度,实现了算法高效部署与实时处理需求。
原创
博文更新于 2025.10.19 ·
1144 阅读 ·
10 点赞 ·
1 评论 ·
14 收藏

基于 Zynq 的目标检测系统软硬协同架构设计(一)

本文探讨了基于Zynq平台的目标检测系统设计。针对深度学习目标检测算法复杂度高的问题,提出采用Zynq异构计算架构,通过软硬件协同实现高效推理。系统采用"自顶向下"设计方法,PS端负责控制流、图像拼接和后处理等复杂逻辑,PL端实现图像采集、预处理和算法加速等计算密集型任务。重点阐述了系统架构、控制流程、PS端模块设计(包括数据流控制、图像拼接优化和后处理算法)以及PL端图像采集显示模块的实现方案。该设计充分发挥了Zynq平台软硬件协同优势,为嵌入式场景下的实时目标检测提供了有效解决方案。
原创
博文更新于 2025.10.19 ·
1034 阅读 ·
23 点赞 ·
0 评论 ·
20 收藏

基于 JETSON+FPGA+GMSL+AI 车载视频采集与存储系统设计(二)系统测试

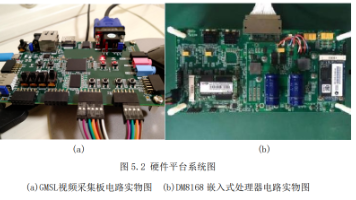
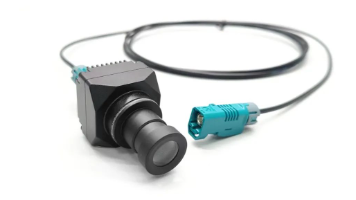
本文介绍了基于GMSL接口的车载视频采集与存储系统的实验平台搭建与测试。系统选用索尼IMX490-GMSL摄像头作为图像传感器,支持最高2896×1876分辨率输出,通过GMSL接口实现视频采集与处理。实验平台包含视频采集转换电路和DM8168嵌入式处理单元,分别负责视频时标叠加、接口转换以及视频压缩存储。测试结果表明,系统各模块工作正常,视频采集、时标叠加、存储及压缩编码等功能均达到设计要求,系统性能稳定可靠。
原创
博文更新于 2025.10.19 ·
567 阅读 ·
3 点赞 ·
0 评论 ·
5 收藏

基于 JETSON+FPGA+GMSL+AI 车载视频采集与存储系统设计

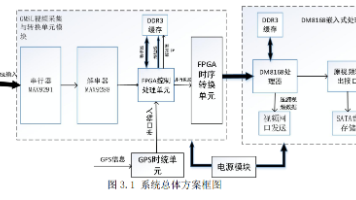
本文设计了一种基于GMSL的车载视频采集与存储系统,采用FPGA+DM8168架构实现。系统由GMSL视频采集转换单元、DM8168视频处理单元、GPS时统单元和电源模块组成。选用Xilinx Spartan6 XC6SLX75 FPGA进行视频采集处理和时标叠加,搭配MAX9291串行器和MAX9288解串器构建GMSL视频传输链路。DM8168处理器负责视频压缩存储和网络传输,通过SATA接口存储原始视频数据,经H.264编码后通过千兆网口传输。系统实现了车载环境下多路高清视频的实时采集、处理与存储功能
原创
博文更新于 2025.10.19 ·
1202 阅读 ·
21 点赞 ·
0 评论 ·
14 收藏

【JETSON+FPGA+GMSL+AI】为何越来越多的移动机器人选择 GMSL摄像头?

摘要:随着移动机器人应用场景从室内仓储扩展到户外港口、矿区等复杂环境,传统USB摄像头在传输距离、带宽、延迟等方面已难以满足需求。GMSL摄像头凭借15米长距离传输、6Gbps高带宽、1帧低延迟、多传感器同步等优势,特别是其宽温工作范围(-40℃至85℃)和Fakra接口的强固连接特性,能适应户外恶劣环境,正成为移动机器人视觉系统的首选方案,显著提升了机器人在复杂场景下的感知能力和作业稳定性。
原创
博文更新于 2025.10.16 ·
761 阅读 ·
11 点赞 ·
0 评论 ·
14 收藏

【JETSON+FPGA+GMSL+AI】自动驾驶与移动机器人的摄像头如何实现高精度时间同步?

本文介绍了基于Jetson AGX Orin平台的多传感器高精度时间同步解决方案。针对自动驾驶、机器人视觉等应用对多传感器数据融合的严苛同步需求,提出"硬件触发+协议授时"组合策略:通过CS300同步盒实现亚微秒级摄像头硬件同步,并利用PTP协议构建统一时间基准,使系统授时精度优于10微秒。该方案具有场景适配性强、开发便捷、可靠性高等优势,已成功应用于自动驾驶和移动机器人等领域,为高精度多传感器融合提供了可靠的技术支撑。
原创
博文更新于 2025.10.16 ·
1417 阅读 ·
21 点赞 ·
1 评论 ·
16 收藏

【JETSON+FPGA+GMSL】多功能图像采集卡,以高集成、多通道方案应对工业视觉挑战

"瑞龙"系列多功能图像采集卡专为工业视觉和自动驾驶设计,支持16通道输入,兼容多种视频协议,具备微秒级同步精度和边缘计算能力。其PCIe高速传输、智能诊断和宽温适应性(-40°C~+85°C)特性,可满足多目检测、机器人导航等场景需求,显著降低系统复杂度。产品已成功应用于工业自动化、智能交通等领域。
原创
博文更新于 2025.10.16 ·
545 阅读 ·
1 点赞 ·
0 评论 ·
4 收藏

【JETSON+FPGA+GMSL】实测分享 | 如何实现激光雷达与摄像头高精度时间同步?

多传感器系统同步面临技术挑战,信迈创新性提出"硬件触发+协议授时"组合策略,基于CS300GPS同步盒打造跨平台高精度解决方案。实验验证显示,在激光雷达与摄像头同步方案中,授时精度达微秒级;多路摄像头跑马灯测试证实图像同步无偏差。方案兼容X86及嵌入式平台,适配Jetson等主流开发板,满足智能制造、自动驾驶等领域对多传感器协同的高精度需求。
原创
博文更新于 2025.10.16 ·
1448 阅读 ·
25 点赞 ·
0 评论 ·
22 收藏

Jetson AGX Orin+GMSL+AI视觉开发套件,支持自动驾驶,机器人,工业视觉等应用

Jetson AGX Orin视觉开发套件实现三大升级:硬件采用子母板分体架构,支持8-16通道相机接入,兼容多种解串芯片协议,优化散热与供电设计(最高96W);同步功能达微秒级精度,支持内外触发模式,适配自动驾驶等高精度场景;驱动框架全面升级,提升开发效率。该套件显著增强了边缘AI设备的视觉感知性能。
原创
博文更新于 2025.10.16 ·
496 阅读 ·
3 点赞 ·
0 评论 ·
1 收藏

基于JETSON+FPGA+GMSL相机 vs 传统工业相机:高动态范围与低延迟如何重塑机器感知视觉?

GMSL相机正在重塑工业视觉标准。相比传统工业相机,GMSL相机具有显著优势:架构更简洁(仅传感器+串行器),实现μs级超低延迟;单线同轴传输解决复杂布线问题;支持高达6Gbps的无损传输。其核心性能包括120dB高动态范围、卓越的低光成像和30fps高速捕捉能力,在机器人导航、精密制造检测等场景表现突出。源于汽车级的可靠性设计使其适应各种严苛环境,为工业视觉从"看得见"到"看得清"的升级提供了理想解决方案。
原创
博文更新于 2025.10.16 ·
1189 阅读 ·
16 点赞 ·
0 评论 ·
16 收藏

基于JETSON ORIN+FPGA+GMSL AI相机的工业双目视觉感知方案

【工业双目视觉感知方案摘要】该方案集成高精度深度感知与深度学习算法,具备120dB高动态范围、IP67防护等级及车规级可靠性,支持-40℃~85℃严苛环境运作。核心技术包括双路摄像头立体测距、自适应曝光控制和GMSL2高速传输,提供毫米级测距精度与复杂光照适应能力。配套SDK兼容主流AI平台,适用于自动驾驶、工业检测、农业机器人等场景,实现三维重建、障碍识别及精准导航。方案特点为高分辨率成像、多传感器同步、快速部署及抗干扰设计,有效提升智能制造与自动化设备的视觉感知能力。(149字)
原创
博文更新于 2025.10.12 ·
1106 阅读 ·
10 点赞 ·
0 评论 ·
12 收藏
加载更多